Robotik in der Medizin: Erste Tests der HASEL-Technologie
Mit künstlichen Muskeln gegen das unkontrollierte Zittern
Für Menschen mit Tremor können einfache Handgriffe zur Herausforderung werden. Forschende aus Stuttgart und Tübingen entwickeln deshalb ein neuartiges Assistenzsystem, das das Zittern aktiv unterdrücken soll. Erste Tests mit künstlichen Muskeln auf Basis der HASEL-Technologie sind vielversprechend – bis zur Anwendung im Alltag ist der Weg aber noch weit.
Unkontrollierte Muskelbewegungen sind ein typisches Symptom neurodegenerativer Erkrankungen wie Morbus Parkinson oder Multipler Sklerose. Sie treten vor allem in den Extremitäten auf und beeinträchtigen die Betroffenen erheblich. „Der Tremor ist oftmals das belastendste Symptom der Krankheit“, erklärt Prof. Dr. Daniel Häufle, Leiter der Arbeitsgruppe Neuromechanik und Rehabilitationsrobotik an der Universität Tübingen. Die Gruppe ist dem Hertie-Institut für klinische Hirnforschung und dem fakultätsübergreifenden Werner Reichardt Centrum für Integrative Neurowissenschaften (CIN) angegliedert und konzentriert sich auf Grundlagenforschung sowie die Translation wissenschaftlicher Erkenntnisse in die praktische Anwendung.
Muskelähnliche Soft-Roboter sollen Tremor unterdrücken
Die durch den Tremor eingeschränkte Feinmotorik erschwert selbst einfache Tätigkeiten wie das Halten einer Tasse oder Führen eines Stiftes. Medikamente können die Beschwerden insbesondere im Frühstadium der Erkrankung noch wirksam lindern, müssen jedoch individuell angepasst werden und sind häufig mit Nebenwirkungen verbunden. Lässt ihre Wirkung nach, ist in einigen Fällen eine Tiefenhirnstimulation möglich, bei der implantierte Elektroden die krankhaft veränderte neuronale Aktivität gezielt modulieren.1) Ergänzend zur medizinischen Behandlung stehen bisher nur wenige technische Alltagshilfen zur Verfügung, beispielsweise selbststabilisierendes Besteck oder Orthesen mit mechanischem Dämpfungssystem.
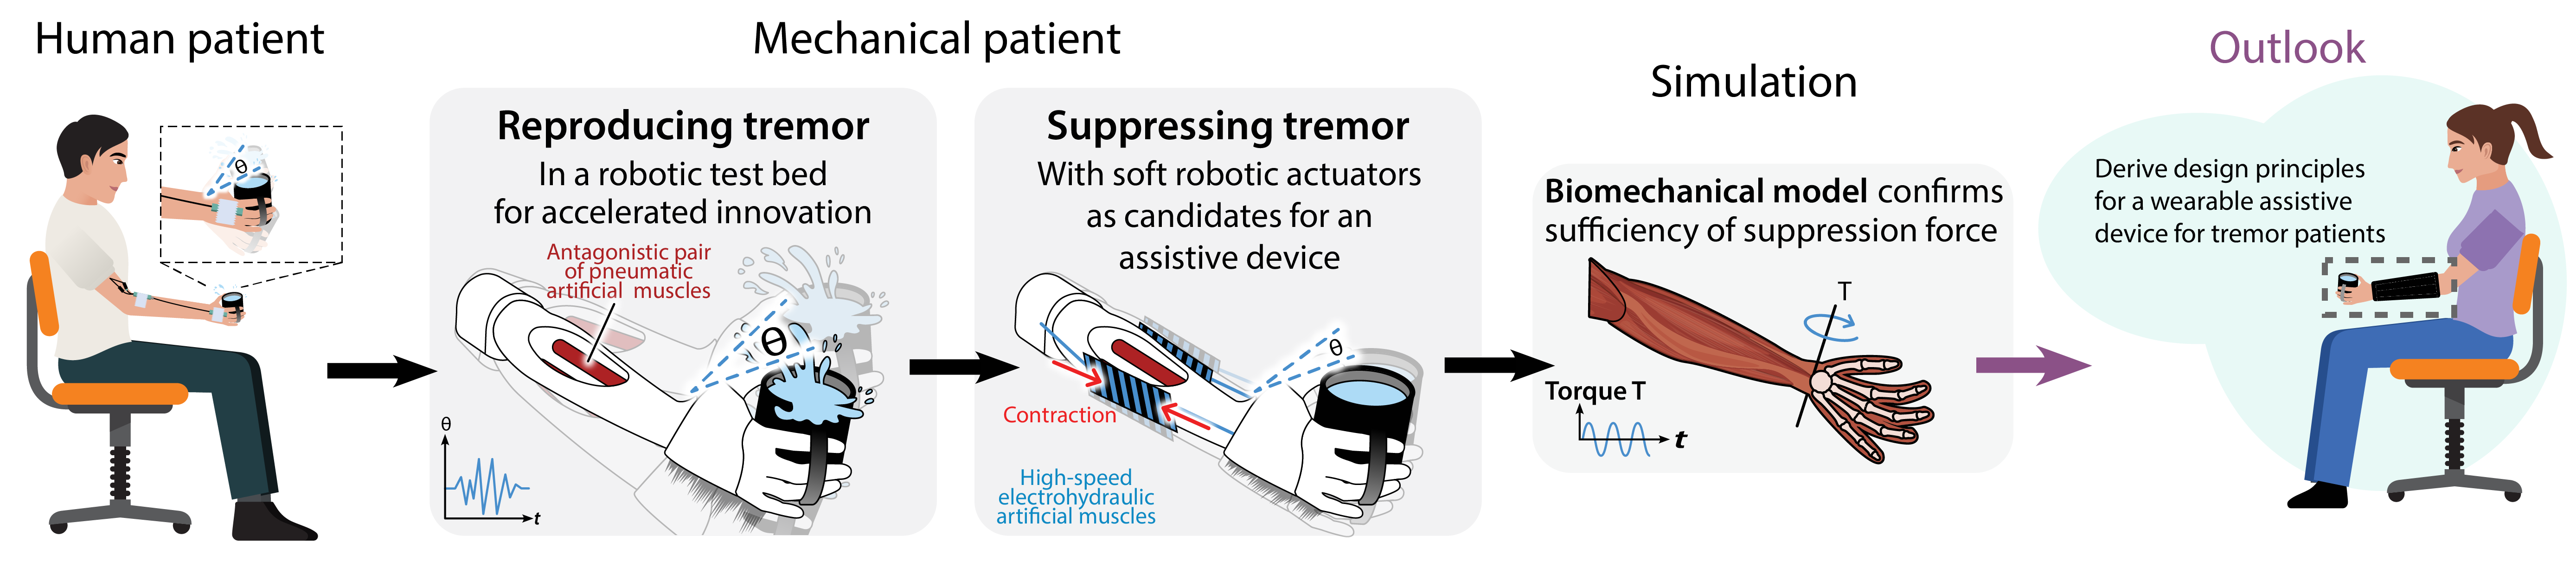 Großansicht: Zeichnerische Darstellung des Workflows, um ein tragbares Assistenzgerät zu entwickeln.
Auf Grundlage realer Patientendaten simulieren die Forschenden mit ihrem robotischen Unterarm typische Tremorbewegungen und unterdrücken diese mithilfe eines antagonistischen Paars künstlicher HASEL-Muskeln. Ein biomechanisches Simulationsmodell bestätigt die benötigten Kräfte. Ziel ist die Entwicklung eines leichten und leisen, tragbaren Hilfsgeräts.
Quelle: "Comprehensive approach for a rapid evaluation of emerging tremor-suppression technologies", A. Shagan Shomron, CC-BY-NC https://creativecommons.org/licenses/by-nc/4.0/, https://doi.org/10.1016/j.device.2025.100719
Im Rahmen des am interdisziplinären Zentrum für Bionische Intelligenz Tübingen Stuttgart (BITS) angesiedelten Projekts „Künstliche Muskeln zur Tremorunterdrückung“ wollen Forschende nun ein robotisches Assistenzsystem konstruieren, das dem auftretenden Tremor aktiv entgegenwirkt. Das 2025 gegründete BITS ist eine Initiative der beiden Universitäten sowie der Max-Planck-Institute für Intelligente Systeme (MPI-IS) und für biologische Kybernetik. Ziel ist die Entwicklung intelligenter bionischer Systeme für die Diagnose und Therapie neurologischer und psychiatrischer Erkrankungen. Der Forschungsverbund ist Teil des Cyber Valley, Europas größtem und führendem Zentrum für Künstliche Intelligenz und moderne Robotik.
Das ambitionierte Projekt ist eine Kooperation zwischen Prof. Dr. Christoph Keplinger, Leiter der Abteilung Robotik-Materialien am MPI-IS, Prof. Dr. Syn Schmitt, Leiter des Instituts für Modellierung und Simulation biomechanischer Systeme (IMSB) der Universität Stuttgart, und Häufle. Als Grundlage dient die von Keplinger entwickelte HASEL-Technologie. Hierbei handelt es sich um künstliche Muskeln für die Soft-Robotik, die elektrostatische und hydraulische Kräfte kombinieren. Im Gegensatz zu konventionellen Aktuatoren, die starre, kostspielige und häufig geräuschvolle Komponenten enthalten, bestehen HASELs aus verformbaren sowie vergleichsweise kostengünstigen Materialien und arbeiten sehr leise. Die Konstruktion aus einer weichen Kunststoffhülle, die mit einem speziellen nichtleitenden Öl gefüllt ist und an deren Außenseite flexible Elektroden angebracht sind, ermöglicht aktive Kontraktionsbewegungen. Damit eignet sich die Technologie besonders für biomimetische Anwendungen, bei denen muskelähnliche Bewegungsabläufe nachgebildet werden.
Infobox: HASEL
HASEL-(Hydraulically Amplified Self-Healing Electrostatic)Muskeln bestehen aus flexiblen Kunststofftaschen, die mit nichtleitendem Öl gefüllt und außen teilweise mit Elektroden bedeckt sind. Wird eine elektrische Spannung angelegt, bewegen sich die Elektroden aufeinander zu und drücken die zwischen ihnen befindliche Flüssigkeit in den restlichen Teil der Tasche. Dadurch wölbt sich dieser Teil, und die Tasche zieht sich in Längsrichtung zusammen (Abb. 2).
Mehrere HASEL-Elemente können hintereinander oder übereinander angeordnet sein, um verschiedene Kräfte und Kontraktionen zu erzeugen. Abhängig vom Aufbau ergeben sich daraus unterschiedliche Bewegungen. Die Technologie bildet die Grundlage für eine neue Generation weicher Roboter. Das verformbare und anpassungsfähige Material ermöglicht behutsame, leise und fließende Bewegungen, die sich an der Funktionsweise menschlicher Muskeln orientieren.
HASEL-Aktuatoren bestehen Bewährungsprobe
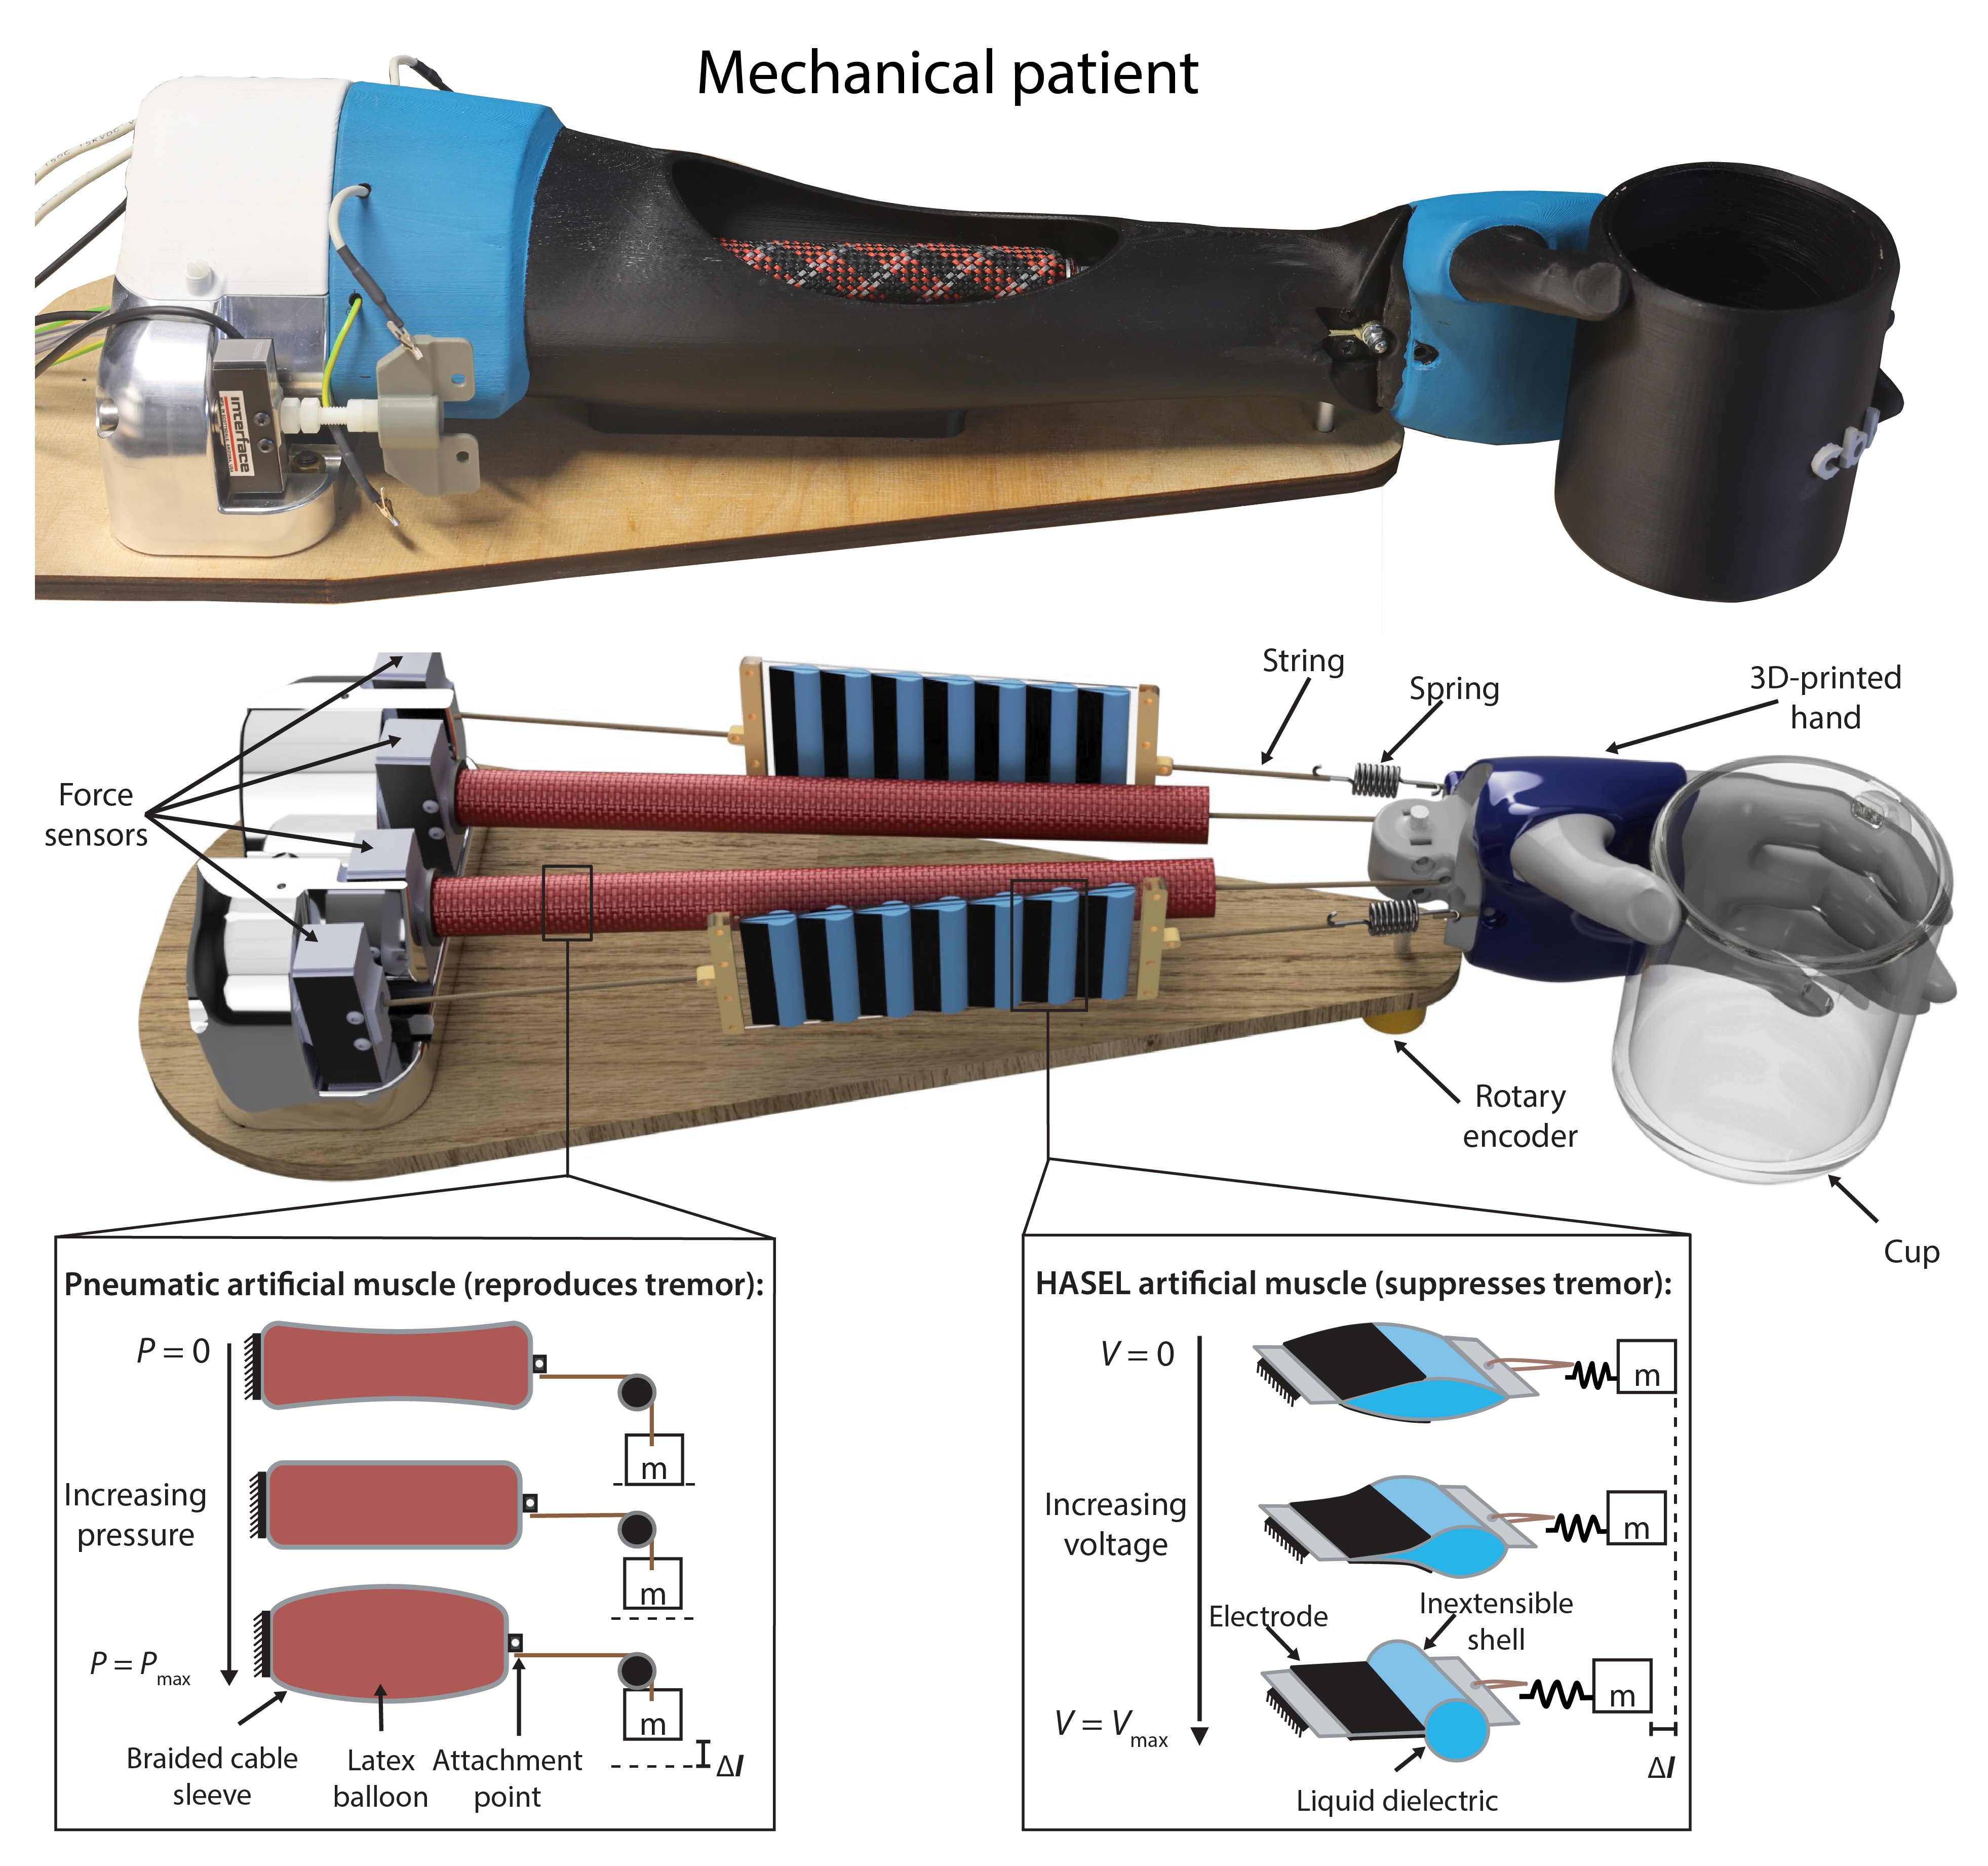 Der mechanische Patient erzeugt den Tremor mithilfe eines gegenläufigen Paars pneumatischer Muskeln. Die außen anliegenden HASEL-Aktuatoren ziehen sich mit steigender elektrischer Spannung zusammen und wirken so dem Zittern entgegen.
Quelle: "Design and control of the mechanical patient and tremor-suppression mechanism", A. Shagan Shomron, CC-BY-NC https://creativecommons.org/licenses/by-nc/4.0/, https://doi.org/10.1016/j.device.2025.100719Zu Beginn der Arbeiten galt es zu klären, ob HASELs schnell und leistungsfähig genug sind, um einen typischen menschlichen Tremor wirksam zu unterdrücken. Da die vorhandenen Prototypen die Sicherheitsanforderungen für klinische Untersuchungen am Menschen nicht erfüllten, entwickelte das Team zunächst einen robotischen Unterarm mit Hand, der einen menschlichen Tremor realitätsnah simulieren kann. „Dieser mechanische Patient arbeitet mit einem gegenläufigen Paar pneumatischer Muskeln“, erläutert Dr. Alona Shagan Shomron aus der Arbeitsgruppe von Keplinger. „Auf Basis realer Patientendaten erzeugen diese die charakteristischen Frequenzbereiche und Amplitudenschwankungen der Tremorbewegung im Handgelenk.“
In einer 2025 erschienenen Publikation zeigen die Forschenden, dass ein seitlich am mechanischen Arm angebrachtes Paar antagonistisch wirkender HASEL-Aktuatoren das Zittern erfolgreich unterdrückt.2) „Mithilfe unserer neuartigen künstlichen Muskeln können wir beispielsweise verhindern, dass Flüssigkeit aus einer in der Hand gehaltenen Tasse verschüttet wird“, beschreibt die Erstautorin den Versuchsaufbau. „Dafür genügen bereits etwa 1 mm dünne und rund 15 g leichte HASEL-Aktuatoren, die sich als Reaktion auf die Tremorbewegungen gezielt zusammenziehen bzw. entspannen.“
Biomimetischer Roboterarm als frei zugängliches Testsystem
Die Forschenden verzichten bewusst auf eine Patentierung des vielversprechenden Konzepts und stellen ihre Ergebnisse frei zur Verfügung. Damit wollen sie die internationale Forschung unterstützen und die Weiterentwicklung der Technologie beschleunigen. Die gesamte Forschungsgemeinschaft kann den mechanischen Patienten zur Erprobung neuer Exoskelett-Technologien nutzen. In Kombination mit biomechanischen Computersimulationen lässt sich bereits in frühen Entwicklungsstadien schnell prüfen, wie gut die jeweiligen Systeme funktionieren – ohne aufwendige und kostspielige Tests am Menschen. Zudem können mit dem robotischen Unterarm unterschiedliche Tremorvarianten simuliert werden.
Großes Potenzial, viele Herausforderungen
 Das Forschungsteam (von links nach rechts): Dr. Alona Shagan Shomron, Prof. Dr. Syn Schmitt, Prof. Dr. Christoph Keplinger und Prof. Dr. Daniel Häufle. © MPI für Intelligente Systeme, W. Scheible
„Wir wollen ein tragbares Hilfsgerät entwickeln, das so leicht und dünn ist, dass Betroffene es unauffällig unter ihrer Kleidung tragen können“, schildert Shagan Shomron die Vision des Forschungsteams. Da die HASEL-Technologie sehr leise arbeitet, ist sie hervorragend für eine diskrete Anwendung im Alltag geeignet. Bis dahin ist es jedoch noch ein langer Weg. Die Materialwissenschaftlerin erklärt: „Wir müssen zunächst die elektronischen Bauteile verkleinern, dann die Komponenten isolieren und eine Ummantelung entwickeln.“
Häufle nennt eine weitere Herausforderung: „Derzeit messen wir den Winkel der Hand zum Unterarm und stabilisieren das Handgelenk in einer neutralen Position. Bei nahezu jeder Aktivität bewegt sich das Gelenk normalerweise aber, dies nehmen die Sensoren aktuell noch als Zittern wahr. In BITS arbeiten wir deshalb an der Erkennung und Integration der Nutzerabsicht, damit beispielsweise Zähneputzen nicht als Tremor missverstanden wird. Unser Gerät muss lernen, den Bewegungskontext zu verstehen.“
Auch wenn die Arbeiten noch am Anfang stehen, zeigt sich bereits das große Potenzial der HASEL-Technologie. Die einfach herzustellenden weichen Exoskelette sind nebenwirkungsarm, reagieren in Millisekunden auf das Zittern, lassen sich gut skalieren und arbeiten energieeffizient. Für seinen innovativen Ansatz erhielt das Team 2025 den Forschungspreis Parkinson-Tremor der Parkinson-Stiftung3) und wird zudem von der Claudine und Eike Hallwachs-Stiftung gefördert.4)
Das Projekt verbindet die Expertise der Standorte Stuttgart und Tübingen in den Bereichen Robotik, verkörperter KI und Maschinellem Lernen mit medizinischer Forschung und Neurowissenschaften. Damit steht es beispielhaft für den Ansatz von BITS: die enge Interaktion intelligenter technologischer Systeme mit dem Menschen, um dessen Lebensqualität zu verbessern.
